Finden Sie schnell das Produkt, das Sie benötigen.
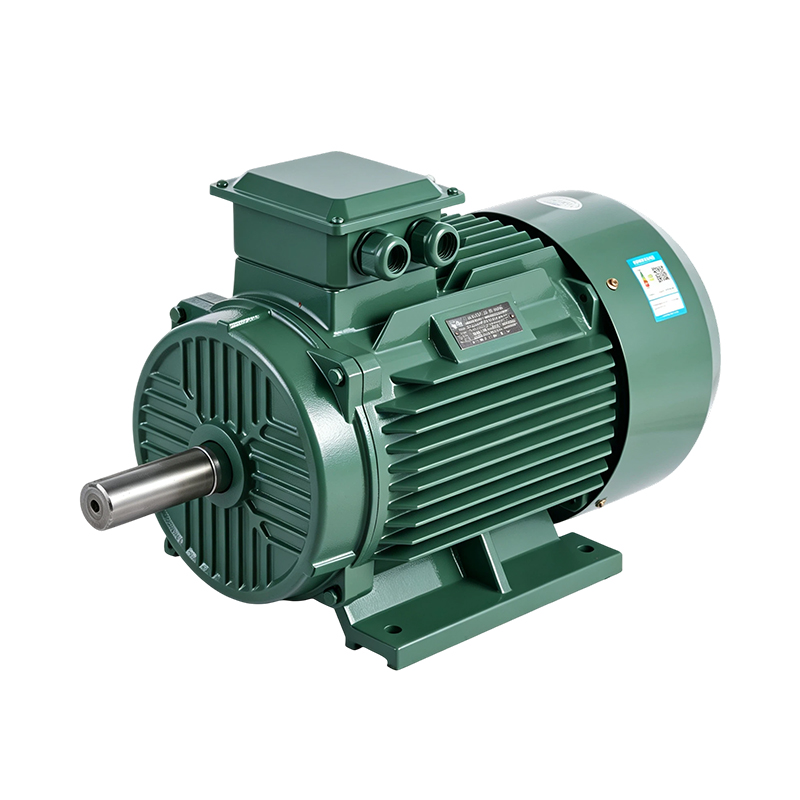
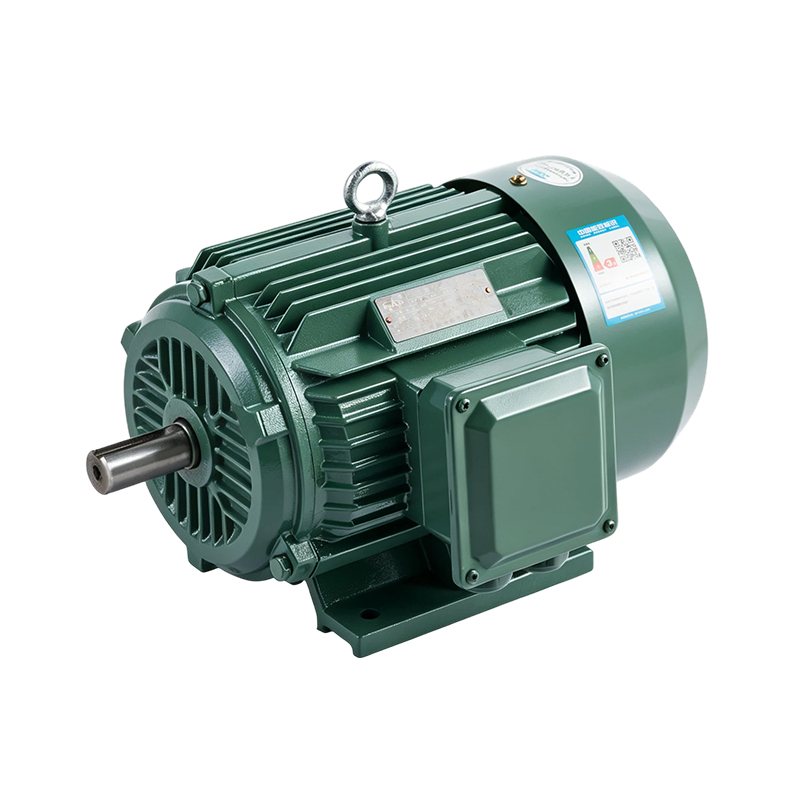
A Drehstrom-Asynchronmotor ist eine Wechselstrommaschine, die dreiphasige elektrische Energie durch elektromagnetische Induktion und nicht durch eine direkte elektrische Verbindung zum Rotor in rotierende mechanische Energie umwandelt. In den Statorwicklungen wird ein rotierendes Magnetfeld erzeugt, das Strom in den Rotorstäben induziert, der wiederum ein Drehmoment erzeugt. Die Rotorgeschwindigkeit folgt der Geschwindigkeit des rotierenden Feldes immer um einen kleinen Abstand, der als Schlupf bezeichnet wird, weshalb diese Maschine auch als a bezeichnet wird Dreiphasen-Induktionsmotor .
Da er keine Bürsten, keine externe Rotorerregung und keinen Kondensator zum Starten benötigt, ist der Drehstrom-Asynchronmotor zum Standard geworden Dreiphasen-Elektromotor für Fabriken, Werkstätten und Versorgungsanlagen. Typische Produktpaletten reichen von kleinen Teileinheiten um 0,09 kW bis hin zu großen Baugrößen um 375 kW, mit 2-, 4-, 6- und 8-poligen Wicklungsoptionen, die alles von schnelllaufenden Leichtlastventilatoren bis hin zu langsamlaufenden Schwerlastförderern abdecken. Gehäuse bestehen üblicherweise aus hochfestem Gusseisen oder einer leichten Aluminiumlegierung, gepaart mit einer Isolierung der Klasse F und der Schutzart IP55 für Staub und leichtes Wasser.
Kurz gesagt, wenn jemand nach einem sucht 3-Phasen-Induktionsmotor oder ein Dreiphasen-Wechselstrommotor Sie beschreiben fast immer dieselbe Maschinenfamilie. In den folgenden Abschnitten erfahren Sie, wie es funktioniert, woraus es besteht, wie man das Typenschild liest und wie man es für eine bestimmte Aufgabe richtig dimensioniert.
Im Stator sind drei separate Wicklungsgruppen im elektrischen Winkel von 120 Grad voneinander angeordnet. Wenn dreiphasiger Strom nacheinander durch sie fließt, bleibt das kombinierte Magnetfeld nicht an einem Punkt fixiert – es dreht sich mit einer Geschwindigkeit, die als Synchrongeschwindigkeit bezeichnet wird, um die Innenseite der Statorbohrung. Die Synchrongeschwindigkeit hängt nur von der Versorgungsfrequenz und der Anzahl der im Stator gewickelten Pole ab und folgt der Beziehung Ns = 120 x f / P, wobei f die Frequenz in Hertz und P die Polzahl ist.
Die Rotorstäbe sitzen innerhalb dieses Drehfeldes, sind aber physisch nicht mit der Stromversorgung verbunden. Wenn das Feld am Rotor vorbeistreicht, induziert es eine Spannung und einen Strom in den Rotorstäben, und dieser induzierte Strom erzeugt sein eigenes Magnetfeld. Die Wechselwirkung zwischen dem Statorfeld und dem induzierten Rotorfeld erzeugt ein Drehmoment, das den Rotor herumzieht, aber der Rotor kann das Feld nie ganz einholen – wenn dies der Fall wäre, gäbe es überhaupt keine Relativbewegung mehr, um Strom zu induzieren. Dieser Drehzahlunterschied, typischerweise ein kleiner Prozentsatz der Synchrondrehzahl unter normaler Last, ist der Schlupf, der eine Asynchronmaschine (Induktionsmaschine) definiert.
Im Gegensatz zu einer einphasigen Konstruktion erzeugt ein dreiphasiger Asynchronmotor ab dem Moment, in dem Strom angelegt wird, ein echtes Drehfeld, sodass er von Natur aus selbststartend ist und nicht auf einen Anlaufkondensator oder eine Hilfswicklung angewiesen ist. Dies ist einer der Gründe, warum ein dreiphasiger Induktionsmotor im Allgemeinen bevorzugt wird, wenn die Lastgröße oder der Arbeitszyklus über das hinausgeht, was ein kleines einphasiges Gerät bequem bewältigen kann.
Jeder dreiphasige Asynchronmotor besteht aus einem kleinen Satz von Teilen, die sich über alle Baugrößen hinweg wiederholen, von einer kompakten Einheit mit Aluminiumgehäuse bis hin zu einem großen industriellen Dreiphasenmotor aus Gusseisen. Die folgende Abbildung beschriftet die Hauptabschnitte, auf die in den folgenden Beschreibungen verwiesen wird.
Vereinfachter struktureller Aufbau eines typischen Dreiphasen-Asynchronmotorrahmens
Der Stator ist ein Stapel dünner Silizium-Stahllamellen, die in einen Rahmen aus Gusseisen oder einer Aluminiumlegierung gepresst sind, wobei Kupferwicklungsspulen in Schlitze um die Innenbohrung eingesetzt sind. Das Blechpaket begrenzt Wirbelstromverluste, während der Rahmen selbst dem Motor seine mechanische Festigkeit und seine Montagefläche verleiht.
Die meisten Industrieanlagen verwenden einen Käfigläufer, bei dem Aluminium- oder Kupferstäbe in einen laminierten Rotorkern eingegossen und an beiden Enden durch Endringe kurzgeschlossen werden. Bei dieser Konstruktion müssen keine Wicklungen isoliert und keine Schleifringe gewartet werden, was einer der Hauptgründe dafür ist, dass ein Dreiphasen-Induktionsmotor als einfach gilt, ihn über längere Zeiträume laufen zu lassen.
Ein externer Lüfter, der an der Nicht-Antriebsseite montiert ist, saugt Luft über gerippte Rippen auf der Rahmenoberfläche und hält so die Wicklungstemperatur innerhalb der Isolationsgrenze der Klasse F. Lagerschilde halten die Lager an Ort und Stelle und halten den Rotor in der Statorbohrung zentriert, während der Klemmenkasten einen abgedichteten Anschlusspunkt für die eingehenden Versorgungskabel bietet.
Beim Vergleich eines dreiphasigen Elektromotors für eine bestimmte Anwendung ist die Anzahl der Pole eine der ersten Entscheidungen, die getroffen werden müssen, da sie die Grundlaufgeschwindigkeit festlegt, bevor ein Getriebe oder Antrieb hinzugefügt wird. Bei einer 50-Hz-Versorgung ist die Synchrongeschwindigkeit für gemeinsame Polzahlen unten dargestellt.
Synchrone Geschwindigkeit nach Polzahl bei einer Netzfrequenz von 50 Hertz
| Anzahl der Pole | Synchrone Geschwindigkeit | Typischer Dienst |
|---|---|---|
| 2-polig | 3000 U/min | Pumpen, Hochgeschwindigkeitsventilatoren, Kompressoren |
| 4-polig | 1500 U/min | Allgemeine Werkzeugmaschinen, Förderbänder |
| 6-polig | 1000 U/min | Größere Lüfter, Mischer, langsam laufende Antriebe |
| 8-polig | 750 U/min | Hochleistungsgetriebe mit niedriger Geschwindigkeit |
Effizienzklassenetiketten geben an, wie viel elektrische Eingabe ein Motor als Wärme verliert, anstatt sie in Wellenleistung umzuwandeln. Die Benennungsskala reicht von IE1 bis IE4, wobei jede Stufe eine weitere Reduzierung der Verluste durch besseren Laminierstahl, dickere Kupferleiter und engere Luftspalte darstellt. Ein IE3-Drehstrommotor liegt im Premium-Bereich dieser Skala, während ein IE4-Dreiphasenmotor liegt eine Stufe darüber und zielt auf Anwendungen im Dauerbetrieb ab, bei denen die Betriebsstunden so hoch sind, dass geringere Verluste zu einer deutlichen Reduzierung der Energieverschwendung über die Lebensdauer der Maschine führen.
Anschaulicher Vergleich der relativen Effizienzentwicklung zwischen den Klassen; Die tatsächlichen Werte variieren je nach Ausgangsleistung und Polzahl
In der Praxis hängt die benötigte Klasse vom Laufmuster ab. Ein Motor, der nur wenige Stunden pro Woche läuft, rechtfertigt normalerweise nicht die Suche nach der höchsten verfügbaren Klasse, während ein Motor, der kontinuierlich in einer Lüfter-, Pumpen- oder Kompressorleitung läuft, ein guter Kandidat für das IE3- oder IE4-Band ist, da die akkumulierten Stunden selbst einen kleinen prozentualen Verlustunterschied verstärken.
Wirkungsgrad und Leistungsfaktor eines Dreiphasen-Induktionsmotors sind keine festen Zahlen; Sie bewegen sich abhängig davon, wie stark der Motor im Verhältnis zu seiner Nennleistung belastet wird. Die allgemeine Form dieser Beziehung ist in der gesamten Produktfamilie gleich, auch wenn sich die genauen Zahlen mit der Rahmengröße ändern.
Typische Effizienzkurvenform im Verhältnis zum Lastprozentsatz der Nennleistung
Der Wirkungsgrad steigt im Allgemeinen schnell an, wenn die Last von einer leichten Teillast ansteigt, erreicht einen breiten Spitzenwert irgendwo zwischen etwa 75 und 100 Prozent der Nennleistung und lässt dann bei Überlast leicht nach. Aus diesem Grund führt die Dimensionierung eines Motors, der nahe seinem Nennpunkt läuft und nicht stark unterlastet ist, dazu, über eine Schicht hinweg einen konstanteren Wirkungsgrad und Leistungsfaktor zu erzielen.
Das Rahmenmaterial beeinflusst Gewicht, Wärmeableitung und Montagesteifigkeit. Sowohl Gusseisen- als auch Aluminiumlegierungsgehäuse sind auf dem Markt für industrielle Drehstrommotoren nach wie vor üblich, und die richtige Wahl hängt in der Regel von der Balance zwischen Gewicht und thermischer Masse ab, die eine bestimmte Installation erfordert.
| Attribut | Gehäuse aus Gusseisen | Gehäuse aus Aluminiumlegierung |
|---|---|---|
| Relatives Gewicht | Schwerer | Leichter |
| Wärmeableitung | Hohe thermische Masse | Schnellere Oberflächenkühlung |
| Typischer Rahmenbereich | Mittlere bis große Rahmengrößen | Kleine bis mittlere Rahmengrößen |
| Gemeinsame Einstellung | Kontinuierlicher schwerer Industrieeinsatz | Allzweck- und mobile Geräte |
Unabhängig vom Gehäusematerial ist das Wicklungssystem selbst normalerweise mit einer Isolierung der Klasse F ausgestattet, was einen Schutz vor Temperaturanstieg beim Starten und kurzzeitiger Überlastung bietet, während die Schutzart IP55 Staub und gerichtete Wasserstrahlen von den internen Wicklungen in Werkstätten und Umgebungen in der Nähe von Außenbereichen fernhält.
Viele Käufer, die einen dreiphasigen Asynchronmotor recherchieren, vergleichen ihn tatsächlich mit einer einphasigen Alternative für eine Grenzanwendung. Der Radarvergleich unten stellt sechs praktische Attribute nebeneinander.
Der blaue Bereich stellt einen dreiphasigen Asynchronmotor dar, der orangefarbene Bereich stellt einen vergleichbaren Einphasenmotor in einem veranschaulichenden relativen Maßstab dar
Da ein dreiphasiger Asynchronmotor mit einem echten Drehfeld startet, liefert er tendenziell ein höheres Anlaufdrehmoment pro Rahmengrößeneinheit und gleichzeitig eine gleichmäßigere Laufeffizienz bei Nennlast. Ein Einphasenmotor kann immer noch eine sinnvolle Lösung für leichte Haushalts- oder kleine Werkstattgeräte sein, bei denen keine dreiphasige Versorgung verfügbar ist. Sobald jedoch Last, Arbeitszyklus oder Drehmomentbedarf steigen, ist ein dreiphasiger Wechselstrommotor im Allgemeinen die praktischere Lösung für den kontinuierlichen Industriebetrieb.
Die Kombination aus einem breiten Leistungsbereich, mehreren Poloptionen und einer robusten Konstruktion ist der Grund, warum sich ein Dreiphasen-Induktionsmotor für eine so breite Palette von Gerätetypen eignet.
In allen Fertigungs-, Energie-, Bergbau-, Bau-, Textil-, Druck- und Hafenmaschinen ist die zugrunde liegende Anforderung weitgehend dieselbe: ein zuverlässiger industrieller Drehstrommotor, der über lange Strecken mit vorhersehbarem Wartungsbedarf laufen kann, anstatt häufige ungeplante Stopps.
Einige Anwendungen benötigen mehr als eine feste Geschwindigkeit für einen einzelnen Frame. Mehrstufige Drehzahlwicklungen ermöglichen die Umschaltung eines Motors zwischen zwei oder mehr Polzahlen und bieten so eine grobe, aber zuverlässige Möglichkeit, die Drehzahl ohne einen separaten Antrieb mit variabler Frequenz zu schalten.
Wenn eine Last schnell anhalten und ihre Position halten muss, wie etwa bei Hebezeugen oder Schalttischen, klemmt eine integrierte elektromagnetische Bremse die Welle, sobald die Stromversorgung unterbrochen wird, wodurch die Ausrollzeit verkürzt und die Positionierungsgenauigkeit verbessert wird.
Durch die Kombination eines dreiphasigen Asynchronmotors mit einem Antrieb mit variabler Frequenz kann die Drehzahl über einen weiten Bereich stufenlos angepasst werden, was bei Lüftern, Pumpen und Förderbändern üblich ist, bei denen Durchfluss oder Durchsatz einem sich ändernden Prozessbedarf folgen müssen, anstatt mit einer einzigen festen Drehzahl zu laufen.
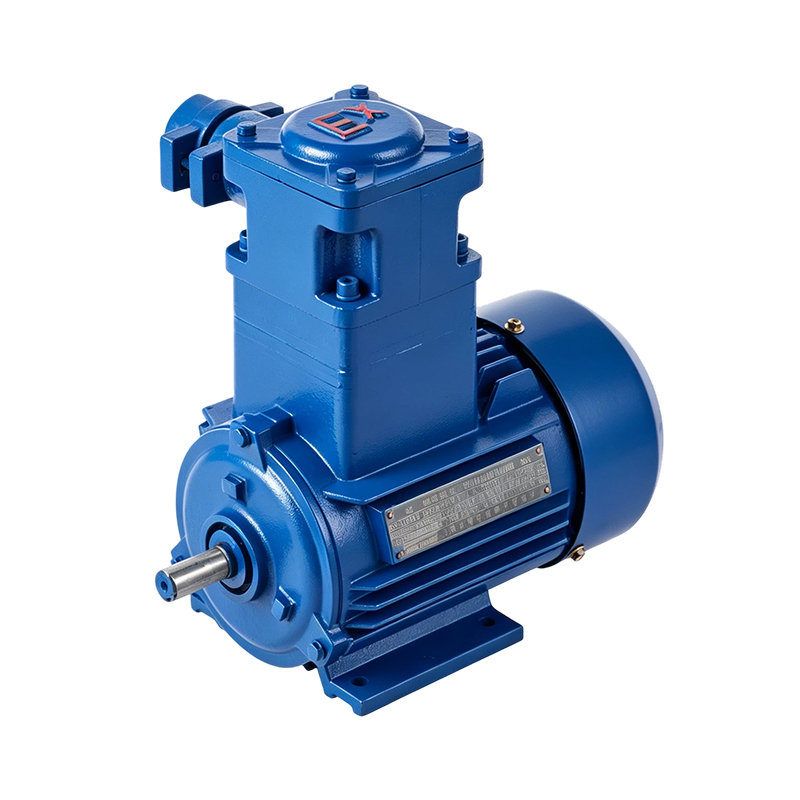
Für den Kohlebergbau, die Petrochemie und andere explosionsgefährdete Bereiche verhindern explosionsgeschützte Gehäuse jegliche interne Lichtbögen oder Funkenbildung, so dass sie umgebende brennbare Gase oder Stäube nicht entzünden können. Dadurch kann ein dreiphasiger Elektromotor sicher in Zonen betrieben werden, in denen ein standardmäßiges offenes Gehäuse nicht geeignet wäre.
Das Durcharbeiten der folgenden Reihenfolge schränkt das Feld im Allgemeinen schnell ein, unabhängig davon, ob es sich bei dem Ziel um eine kleine Einheit mit Aluminiumgehäuse oder einen großen industriellen Dreiphasenmotor aus Gusseisen handelt.
Eine einfache Anfangsformel für dreiphasige Leistung lautet P (kW) = (Wurzel drei x V x I x Leistungsfaktor x Wirkungsgrad) / 1000 unter Verwendung der Netzspannung V und des Netzstroms I. Bei einer bekannten mechanischen Belastung kann die Wellenleistung in kW auch aus Drehmoment und Drehzahl wie P = (Drehmoment in Nm x Drehzahl in U/min) / 9550 geschätzt und dann mit einer angemessenen Startspanne auf die nächste Standardrahmenbewertung aufgerundet werden.
Pferdestärken und Kilowatt beschreiben die gleiche Leistung in unterschiedlichen Einheiten, bezogen auf etwa 1 PS = 0,746 kW. Anstatt isoliert eine PS-Zahl zu ermitteln, ist es hilfreich, rückwärts von den Herstellerdaten des angetriebenen Geräts oder dem gemessenen Betriebsstrom auszugehen, da ein unterdimensionierter Motor bei normaler Last heiß läuft, während ein überdimensionierter Motor unnötiges Gewicht mit sich bringt und bei Teillast einen geringeren Betriebsleistungsfaktor aufweist.
Ein Dreiphasen-Induktionsmotor ist mechanisch einfach, aber eine kurze Routine trägt dennoch viel dazu bei, die Betriebsstunden vorhersehbar zu halten.
Das Befolgen eines einfachen Zeitplans wie diesem verlängert die praktische Lebensdauer eines Drehstrommotors tendenziell erheblich stärker, als wenn man erst reagiert, wenn ein Fehler auftritt.
Q1. Was ist ein dreiphasiger Asynchronmotor?Es handelt sich um einen Wechselstrommotor, der ein rotierendes Magnetfeld im Stator nutzt, um Strom im Rotor zu induzieren und so ein Drehmoment ohne direkte elektrische Verbindung zum Rotor selbst zu erzeugen. | Q2. Wie funktioniert ein dreiphasiger Induktionsmotor?Der Drehstrom in den Statorwicklungen erzeugt ein Drehfeld; Dieses Feld induziert Strom in den Rotorstäben und die Wechselwirkung zwischen den beiden Feldern dreht die Welle. |
Q3. Was ist der Unterschied zwischen einem Asynchronmotor und einem Induktionsmotor?Sie beschreiben die gleiche Maschine. Asynchron bezieht sich darauf, dass die Rotorgeschwindigkeit der Feldgeschwindigkeit nacheilt, während sich Induktion darauf bezieht, wie der Strom den Rotor erreicht, und zwar durch Induktion und nicht über eine direkte Verbindung. | Q4. Was sind die Vorteile eines Dreiphasen-Induktionsmotors?Einfache Käfigläuferkonstruktion, Selbststart ohne Kondensator, konstante Laufgeschwindigkeit bei wechselnder Last und ein großer verfügbarer Leistungsbereich von Bruchteilen von Kilowatt bis zu Hunderten von Kilowatt. |
F5. Wofür werden Drehstrommotoren verwendet?Ventilatoren, Pumpen, Kompressoren, Förderbänder, Werkzeugmaschinen und allgemeine Industrieausrüstung in den Bereichen Fertigung, Energie, Bergbau, Textil- und Hafenumschlag. | F6. Wie wähle ich einen dreiphasigen Induktionsmotor aus?Beginnen Sie mit der Art der angetriebenen Last und der erforderlichen Geschwindigkeit, dimensionieren Sie die Wellenleistung mit einem Startspielraum und passen Sie dann die Polzahl, das Gehäuse und die Schutzart an die Installationsumgebung an. |
F7. Wie berechne ich die benötigte Motorgröße?Schätzen Sie die Wellenleistung aus Lastdrehmoment und Drehzahl, indem Sie P gleich Drehmoment mal Drehzahl dividiert durch 9550 verwenden und dann mit einer angemessenen Marge auf die nächstliegende Standardrahmennennleistung aufrunden. | F8. Wie wähle ich die Motorleistung aus?Gehen Sie vom tatsächlichen Leistungsbedarf des angetriebenen Geräts aus und nicht von Schätzungen. Die Umrechnung zwischen Pferdestärken und Kilowatt unter Verwendung von etwa 1 PS entspricht 0,746 kW. |
F9. Wie viele Pole sollte mein Motor haben?Wählen Sie die Polzahl, deren Synchrondrehzahl der gewünschten Abtriebsdrehzahl am nächsten kommt, da dies im Allgemeinen die Größe etwaiger zusätzlicher Getriebe- oder Riemenscheibenreduzierungen verringert. | F10. Welche Wartung benötigt ein Drehstrommotor?Die routinemäßige Beachtung von Kühlluftstrom, Lagerschmierung, Vibrationspegeln und Klemmenkastenanschlüssen deckt den Großteil dessen ab, was dafür sorgt, dass ein Gerät langfristig zuverlässig läuft. |